Interview mit Dr. Pablo Oliveira Antonino, Department Head Virtual Engineering
am Fraunhofer IESE
Software wird zunehmend zum zentralen Innovationstreiber in der Fahrzeugentwicklung. Mit dem Wandel hin zu Software-Defined Vehicles verändern sich Architektur, Entwicklungsprozesse und Validierung grundlegend. Digitale Zwillinge und Simulation spielen dabei eine Schlüsselrolle. Wie dieser Transformationsprozess konkret aussieht und welche Chancen sich daraus ergeben, erklärt Dr. Pablo Oliveira Antonino im Interview.
Warum spielt Software heute eine so zentrale Rolle in der Fahrzeugentwicklung?
Die Automobilindustrie befindet sich in einem grundlegenden Umbruch: Fahrzeuge entwickeln sich von elektromechanischen Produkten hin zu softwaregetriebenen Systemen. Das ist keine Vision mehr, sondern Realität. Ein großer europäischer Automobilhersteller hat kürzlich kommuniziert, dass künftig bis zu 40 Prozent der Wertschöpfung eines Fahrzeugs softwarebezogen sein werden. Software definiert heute Fahrverhalten, Sicherheit, Konnektivität und die Weiterentwicklung über Updates – sie spielt eine ganz zentrale Rolle.
Ist das Software-Defined Vehicle ein neues Konzept – und was zeichnet es konkret aus?
Das zugrunde liegende Prinzip existiert bereits seit mehr als zehn Jahren. Neu ist weniger die Idee als vielmehr die Konsequenz, mit der sie heute umgesetzt wird. Früher wurden sicherheitskritische Funktionen sehr konservativ und stark elektromechanisch umgesetzt. Heute laufen Steuerung und Logik über viele Controller und Rechner im Fahrzeug. Ein Kunde aus dem Nutzfahrzeugbereich hat das einmal treffend formuliert: »Wir waren ein Mechanical-Engineering-Unternehmen – und plötzlich sind wir ein Software-Unternehmen.«
Ein Software-Defined Vehicle ist ein Fahrzeug, dessen Funktionalität primär durch Software bestimmt wird. Die Hardware wird dabei zu einer standardisierten Plattform. Unsere Digitalen Zwillinge und Simulationen sind in diesem Kontext besonders relevant. Sie ermöglichen eine prädiktive Validierung komplexer Systeme und reduzieren Entwicklungs- und Integrationsrisiken erheblich. Ohne skalierbare virtuelle Tests wäre die Entwicklung moderner Software-Defined Vehicles wirtschaftlich kaum tragfähig.
Warum reichen reale Tests für moderne Fahrzeuge nicht mehr aus?
Die Komplexität ist schlicht zu hoch. Für autonome oder teilautonome Fahrzeuge gibt es Studien, die zeigen: Um alle relevanten Szenarien real zu testen, müsste ein Fahrzeug rechnerisch 88-mal die Strecke zwischen Erde und Sonne zurücklegen. Das ist offensichtlich unmöglich. Virtuelle Validierung ist daher alternativlos und eine zwingende Voraussetzung.
»Ohne skalierbare virtuelle Tests mit Tools wie FERAL wäre die Entwicklung moderner Software-Defined-Vehicles wirtschaftlich kaum tragfähig.«
Dr. Pablo Oliveira Antonino, Department Head Virtual Engineering
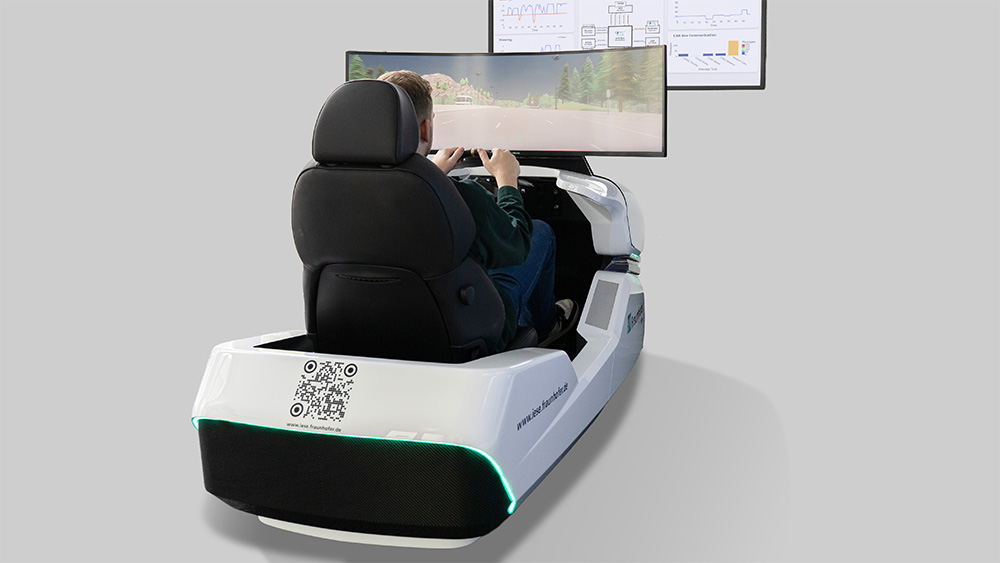
Welchen Mehrwert bietet der Fahrsimulator in der Validierung?
Der Fahrsimulator ist für uns ein wichtiges Entwicklungstool. Er integriert Digitale Zwillinge und Algorithmen in realistische Fahrszenarien. Wir können gezielt Störungen einbringen und beobachten, wie sich das Fahrzeug verhält – nicht nur im Code, sondern für den Fahrer spürbar. Dieses Konzept wird als »Driver in the Loop« bezeichnet. So werden komplexe Wechselwirkungen verständlich und greifbar.
Was macht FERAL zum Schlüsselwerkzeug?
Fraunhofer FERAL ist ein modulares Simulations- und Co-Simulations-Framework, das am Fraunhofer IESE entwickelt wurde. Es ermöglicht die Erstellung Digitaler Zwillinge eingebetteter Assets und integriert Softwarefunktionen, Netzmodelle sowie E/E-Plattformen in einer gemeinsamen Co-Simulationsumgebung. Ein zentrales Merkmal ist die gezielte Fehlerinjektion, die eine frühzeitige Fehlererkennung und systematische Absicherung erlaubt. Dadurch werden physische Prototypen reduziert, Validierungszyklen verkürzt und die Time-to-Market von Fahrzeugen deutlich beschleunigt.
Warum ist dieser Ansatz bei Nutzfahrzeugen besonders relevant?
Nutzfahrzeuge operieren häufig in sehr speziellen und unvorhersehbaren Einsatzumgebungen – etwa in der Landwirtschaft, im Mining oder auf Baustellen. Ausfallzeiten bedeuten hier sofort wirtschaftlichen Schaden. Viele dieser Fahrzeuge sind im Prinzip »Factories on Wheels«. Wenn ein System ausfällt, steht im schlimmsten Fall eine komplette Wertschöpfungskette still. Genau hier zeigt sich der besondere Mehrwert softwaregetriebener Fahrzeugarchitekturen.
Gibt es konkrete Praxisbeispiele aus der Wirtschaft?
Ein erfolgreiches Projekt ist unsere Zusammenarbeit mit dem südkoreanischen Unternehmen Perseus Co., Ltd. Wir arbeiten gemeinsam an
Lösungen für Software-Defined Vehicle, insbesondere an der virtuellen Absicherung von Hypervisor-Technologien. Ein Hypervisor koordiniert mehrere Betriebssysteme auf einer gemeinsamen Hardwareplattform. Wir bauen mit FERAL Digitale Zwillinge auf, um komplette Systemarchitekturen inklusive Software, Hardware und Kommunikation frühzeitig zu validieren. So lassen sich Leistungsfähigkeit, Robustheit und Ressourcenkonflikte bereits in einer virtuellen Umgebung analysieren.
Eine weitere langfristige Partnerschaft besteht mit dem amerikanischen Unternehmen Balanced Engineering LLC. Als Business Partner bündeln wir unsere Kompetenzen im Bereich Virtual Engineering und tragen sie gemeinsam in internationale Märkte. Beispielsweise haben wir ein Projekt zur virtuellen Validierung autonomer Fahrzeuge in der Landwirtschaft umgesetzt. Dazu wurde eine Simulationsumgebung geschaffen, die realistische landwirtschaftliche Szenarien – etwa unterschiedliche Wetterlagen und Hindernisse – nachbildet. Das reduziert teure Feldtests und steigert die Effizienz autonomer Agrarsysteme.
Auch mit John Deere GmbH & Co. KG haben wir im Bereich digitaler Agrartechnologien erfolgreich zusammengearbeitet. Dabei konnte eine KI-Anwendung flexibel und zuverlässig auf einer modernen Testinfrastruktur installiert und evaluiert werden – ein bedeutender Meilenstein für die Weiterentwicklung datengetriebener Agrarsysteme. Die Kooperation zeigt, wie virtuelle Validierung konkrete Innovationsschritte in der Landwirtschaft ermöglicht.
Was bedeutet all das für die Zukunft des autonomen Fahrens?
Wenn Digitale Zwillinge und Simulation konsequent eingesetzt werden, entstehen Fahrzeuge, die sicherer, kostengünstiger, schneller reparierbar und funktional flexibler sind. Autonomes Fahren wird dadurch realistisch und beherrschbar – auch wenn Regulierung und gesellschaftliche Akzeptanz natürlich ebenfalls eine Rolle spielen.
Vor welchen Herausforderungen stehen Sie bei der Transformation zu Software-Defined Vehicles?
Von Digitalen Zwillingen über Co-Simulation bis zur Fehlerinjektion:
Im Bereich Virtual Engineering schlagen wir die Brücke zwischen Spitzenforschung und industrieller Anwendung.
Nutzen Sie unsere Expertise zur Absicherung Ihrer Softwaresysteme.